
Navegação e mapa
goTo, walkTo e a grade do mapa para desviar dos obstáculos.
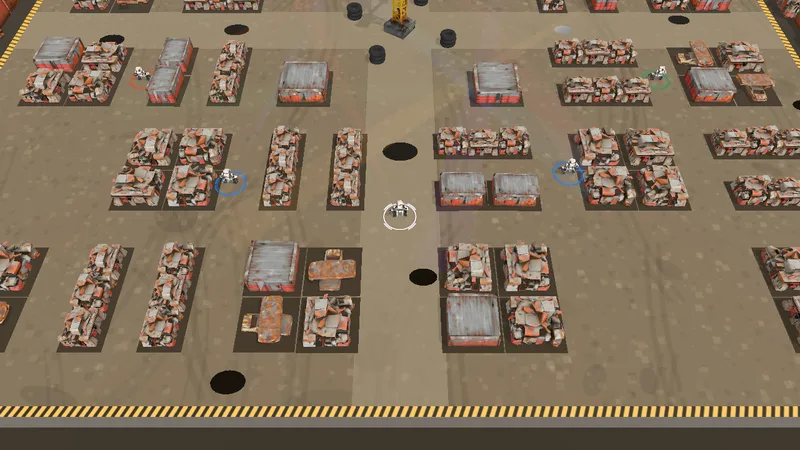
goTo e walkTo
Para ir até um ponto desviando dos obstáculos, use this.goTo(10, 5) (Python/Ruby: go_to(10, 5)). O retorno confirma se o destino foi aceito; state.navigation.status mostra moving, arrived ou failed a partir do próximo turno.
Para esperar a chegada, use this.walkTo(10, 5) (Python/Ruby: walk_to). Ele devolve ok ao chegar ou o motivo (reason) ao desistir; stuck é o robô parado no caminho, por exemplo sem energia.
- Destino fora do chão, sem espaço para o robô ou sem rota é rejeitado, e o robô freia.
- A rota continua sem repetir a chamada.
move,turnerechargeassumem o controle e cancelam a navegação. Tiros e radar continuam independentes.
A grade do mapa
this.map (Python: self.map; Ruby: map) contém rows[z][x]: 0 é vazio, 1 é chão e 2 é obstáculo estático. O centro da célula fica em origin + (índice + 0.5) * cellSize. A grade é criada uma vez, no começo da batalha.
Os mapas circular e quadrado sem terreno são abertos. Robôs, entregas e ataques do cenário não são obstáculos estáticos. Empurrões ainda podem causar quedas, e recarregar continua sendo decisão do seu código.